Versions interactives à solutions cachées — leurs boutons « Voir la solution » ne fonctionnent que dans Adobe Acrobat Reader (calques PDF non pris en charge par les navigateurs et le lecteur ci-dessus). Le lecteur affiche donc les versions classiques.
📥 Cours — version à solutions cachées (Acrobat)Télécharger
📥 Série — version à solutions cachées (Acrobat)Télécharger
Cours
Plan du chapitre. I. Repère et produit scalaire dans l’espace — II. Plans dans l’espace — III. La sphère — IV. Le produit vectoriel.
Dans tout le chapitre, l’espace est rapporté à un repère orthonormé direct (O;,,k).
I. Repère et produit scalaire dans l’espace
1. Repère orthonormé direct
Définition 1
Le repère (O;,,k) est orthonormé si , , k sont deux à deux orthogonaux et de norme 1. On considère les points I, J, K tels que OI=, OJ=, OK=k ; le repère est direct si un observateur placé debout sur (OK), les pieds en O et regardant vers I, a le point J à sa gauche (règle « du bonhomme d’Ampère »).
2. Produit scalaire
Définition 2
On considère deux vecteurs u et v de l’espace et trois points A, B, C tels que u=AB et v=AC. Le produit scalaireu⋅v est le produit scalaire AB⋅AC calculé dans un plan contenant A, B et C :
u⋅v=∥u∥×∥v∥×cos(BAC)(si u=0 et v=0),
et u⋅v=0 si l’un des vecteurs est nul.
Propriété 1 : Expression analytique
On considère les vecteurs u(x;y;z) et v(x′;y′;z′) et les points A(xA;yA;zA) et B(xB;yB;zB).
u⋅v=xx′+yy′+zz′ ; ∥u∥=x2+y2+z2 ;
AB=(xB−xA)2+(yB−yA)2+(zB−zA)2 ;
u⊥v⟺u⋅v=0.
Exemple 1
Pour u(1;−2;2) et v(4;1;−1) : u⋅v=4−2−2=0, donc u⊥v ; ∥u∥=1+4+4=3.
3. Représentation paramétrique d’une droite
Propriété 2
On considère un point A(xA;yA;zA) et un vecteur non nul u(a;b;c). La droite (D) passant par A et dirigée par u admet la représentation paramétrique
⎩⎨⎧x=xA+aty=yA+btz=zA+ct(t∈R).
II. Plans dans l’espace
1. Vecteur normal et équation cartésienne
Définition 3
Un vecteur non nul n est normal à un plan (P) s’il est orthogonal à tous les vecteurs de (P) (il suffit qu’il soit orthogonal à deux vecteurs non colinéaires de (P)).
Propriété 3
On considère un point A et un vecteur non nul n(a;b;c).
Le plan passant par A et de vecteur normal n est l’ensemble des points M tels que AM⋅n=0 ; il admet une équation de la forme ax+by+cz+d=0.
Réciproquement, si (a;b;c)=(0;0;0), l’ensemble des points M(x;y;z) tels que ax+by+cz+d=0 est un plan de vecteur normal n(a;b;c).
Exemple 2
Le plan passant par A(1;0;−2) et de vecteur normal n(2;−1;3) a pour équation 2(x−1)−(y−0)+3(z+2)=0, soit 2x−y+3z+4=0.
2. Positions relatives
Propriété 4
On considère deux plans (P) et (Q) de vecteurs normaux n et n′, et une droite (D) dirigée par u.
(P)∥(Q)⟺n et n′ sont colinéaires ; (P)⊥(Q)⟺n⋅n′=0.
Si n et n′ ne sont pas colinéaires, (P) et (Q) sont sécants suivant une droite.
(D)⊥(P)⟺u et n sont colinéaires ; (D)∥(P)⟺u⋅n=0.
Application 1
On considère le plan (P):x+2y−2z+3=0 et la droite (D) de représentation paramétrique x=1+t, y=2t, z=−1−2t (t∈R). Montrer que (D)⊥(P) et déterminer le point d’intersection de (D) et de (P).
Voir la solution
(D) est dirigée par u(1;2;−2)=n : (D)⊥(P). Le point de paramètre t est dans (P) si et seulement si 1+t+4t+2+4t+3=0, soit 9t=−6, t=−32. Le point d’intersection est (31;−34;31).
3. Distance d’un point à un plan
Propriété 5
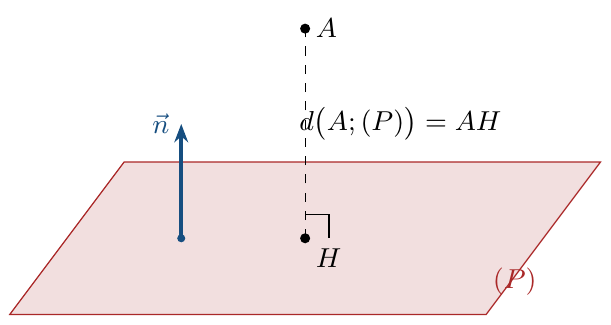
On considère le plan (P):ax+by+cz+d=0 et un point A(xA;yA;zA). La distance de A à (P), c’est-à-dire AH où H est le projeté orthogonal de A sur (P), est
d(A;(P))=a2+b2+c2∣axA+byA+czA+d∣.
Exemple 3
d(O;(P)) avec (P):x+2y−2z+3=0 : 1+4+4∣3∣=1.
III. La sphère
1. Définition et équation
Définition 4
On considère un point Ω et un réel R>0. La sphère(S) de centre Ω et de rayon R est l’ensemble des points M de l’espace tels que ΩM=R.
Propriété 6
La sphère de centre Ω(a;b;c) et de rayon R a pour équation (x−a)2+(y−b)2+(z−c)2=R2.
La sphère de diamètre [AB] est l’ensemble des points M tels que MA⋅MB=0.
2. L’ensemble d’équation x2+y2+z2+ax+by+cz+d=0
Propriété 7
On considère des réels a, b, c, d, l’ensemble (Σ) des points M(x;y;z) tels que x2+y2+z2+ax+by+cz+d=0, le point Ω(−2a;−2b;−2c) et le réel k=4a2+b2+c2−d.
Si k>0, (Σ) est la sphère de centre Ω et de rayon k ;
si k=0, (Σ)={Ω} ; si k<0, (Σ)=∅.
Exemple 4
x2+y2+z2−2x+4y−6z+5=0⟺(x−1)2+(y+2)2+(z−3)2=1+4+9−5=9 : c’est la sphère de centre Ω(1;−2;3) et de rayon 3.
3. Position relative d’un plan et d’une sphère
Propriété 8
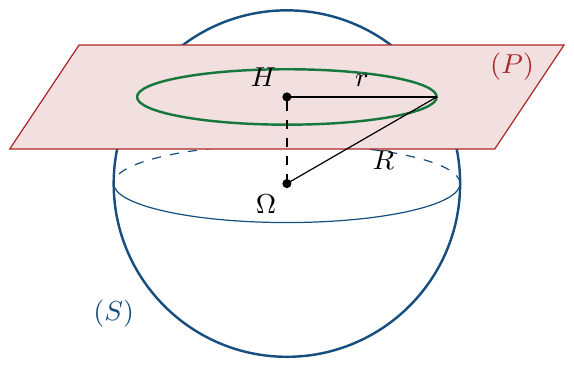
On considère la sphère (S) de centre Ω et de rayon R, un plan (P), le projeté orthogonal H de Ω sur (P) et d=d(Ω;(P))=ΩH.
Si d>R : (P)∩(S)=∅.
Si d=R : (P) est tangent à (S) en H ; ΩH est normal à (P).
Si d<R : (P) coupe (S) suivant le cercle de centre H et de rayon r=R2−d2.
Application 2
On considère la sphère (S) de l’exemple 4 et le plan (P):2x−y+2z−1=0. Étudier la position relative de (P) et de (S).
Voir la solution
d(Ω;(P))=4+1+4∣2+2+6−1∣=39=3=R : (P) est tangent à (S). Le point de contact H est l’intersection de (P) et de la droite passant par Ω dirigée par n(2;−1;2) : H(1+2t;−2−t;3+2t) avec 9t+9=0, t=−1, soit H(−1;−1;1).
4. Plan tangent en un point de la sphère
Propriété 9
On considère un point A de la sphère (S) de centre Ω. Le plan tangent à (S) en A est le plan passant par A et de vecteur normal ΩA.
5. Position relative d’une droite et d’une sphère
Propriété 10
On considère la sphère (S) de centre Ω et de rayon R, et une droite (D). En notant d=d(Ω;(D)) : si d>R, (D)∩(S)=∅ ; si d=R, (D) est tangente à (S) ; si d<R, (D) coupe (S) en deux points. En pratique, on remplace x, y, z par la représentation paramétrique de (D) dans l’équation de (S) et on résout l’équation du second degré en t obtenue.
IV. Le produit vectoriel
1. Définition
Définition 5
On considère deux vecteurs u et v de l’espace orienté.
Si u et v sont colinéaires, u∧v=0.
Sinon, le produit vectorielw=u∧v est l’unique vecteur tel que : w⊥u et w⊥v ; la base (u,v,w) est directe ; ∥w∥=∥u∥×∥v∥×sinθ, où θ∈]0;π[ est une mesure de l’angle géométrique formé par u et v.
2. Propriétés
Propriété 11
Pour tous vecteurs u, v, w et tout réel λ :
v∧u=−u∧v ; (λu)∧v=λ(u∧v) ; u∧(v+w)=u∧v+u∧w ;
u et v sont colinéaires si et seulement si u∧v=0.
3. Expression analytique
Propriété 12
Dans le repère orthonormé direct (O;,,k), pour u(a;b;c) et v(a′;b′;c′) :
u∧v=bcb′c′−aca′c′+aba′b′k=(bc′−cb′)+(ca′−ac′)+(ab′−ba′)k.
Exemple 5
Pour u(1;2;−1) et v(3;0;2) : u∧v=(4−0)+(−3−2)+(0−6)k=4−5−6k. On vérifie : (4;−5;−6)⋅(1;2;−1)=4−10+6=0 et (4;−5;−6)⋅(3;0;2)=12−12=0.
4. Applications
Propriété 13
On considère trois points A, B, C de l’espace.
A, B, C sont alignés si et seulement si AB∧AC=0.
Si A, B, C ne sont pas alignés, AB∧AC est un vecteur normal au plan (ABC).
Aire du triangle : AABC=21AB∧AC.
Distance d’un point à une droite : si (D) passe par A et est dirigée par u, alors pour tout point M, d(M;(D))=∥u∥AM∧u.
Intersection de deux plans : si (P) et (Q) ont des vecteurs normaux n et n′ non colinéaires, leur droite d’intersection est dirigée par n∧n′.
Application 3
On considère les points A(1;0;2), B(2;1;0) et C(0;2;1).
Calculer AB∧AC et en déduire que A, B, C ne sont pas alignés.
En déduire une équation du plan (ABC) et l’aire du triangle ABC.
Calculer la distance du point C à la droite (AB).
Voir la solution
AB(1;1;−2) et AC(−1;2;−1) : AB∧AC=(−1+4)+(2+1)+(2+1)k=3+3+3k=0 : les points ne sont pas alignés.
n(1;1;1) est normal à (ABC) : x+y+z+d=0 avec A : d=−3. (ABC):x+y+z−3=0. Aire : 2127=233.
d(C;(AB))=∥AB∥∥AC∧AB∥=627=232.
À retenir — l’essentiel du chapitre
u⋅v=xx′+yy′+zz′ ; plan : ax+by+cz+d=0, n(a;b;c) ; d(A;(P))=a2+b2+c2∣axA+byA+czA+d∣.
Sphère : (x−a)2+(y−b)2+(z−c)2=R2 ; plan/sphère selon d et R, cercle de rayon R2−d2.
u∧v : normal à (ABC), aire 21∥AB∧AC∥, d(M;(D))=∥u∥∥AM∧u∥.
Série d’exercices
Dans toute la série, l’espace est rapporté à un repère orthonormé direct (O;,,k).
Exercice 1 — Produit scalaire et plan Facile★☆☆☆☆
On considère les points A(2;1;1) et B(1;0;3), et le vecteur n=3−5−k.
Vérifier que les points O, A et B ne sont pas alignés.
Montrer, par deux méthodes, que n est orthogonal aux vecteurs OA et OB.
En déduire une équation cartésienne du plan (OAB).
Donner une représentation paramétrique de la droite passant par A et orthogonale au plan (OAB).
Voir la solution
1)OA(2;1;1) et OB(1;0;3). S’il existait un réel k tel que OB=kOA, la deuxième coordonnée donnerait 0=k, donc OB=0, ce qui est faux. Les vecteurs ne sont pas colinéaires : O, A, B ne sont pas alignés.
2)Méthode 1 (produit scalaire) : n⋅OA=6−5−1=0 et n⋅OB=3−0−3=0.
Méthode 2 (produit vectoriel) : OA∧OB=(1×3−1×0)+(1×1−2×3)+(2×0−1×1)k=3−5−k=n, qui est orthogonal à OA et à OB par définition.
3)n est normal à (OAB), qui passe par O : (OAB):3x−5y−z=0.
4) Cette droite est dirigée par n : ⎩⎨⎧x=2+3ty=1−5tz=1−t(t∈R).
Exercice 2 — Droites et plans Facile★★☆☆☆
On considère les points A(1;−1;0), B(2;1;3) et C(2;0;−1), et le plan (P) d’équation x+2y+3z−27=0.
a) Donner une représentation paramétrique de la droite (AB).
b) Vérifier que la droite (AB) est orthogonale au plan (P).
c) Déterminer les coordonnées du point d’intersection de (AB) et de (P).
Montrer que la droite (AC) est parallèle au plan (P).
Donner une équation cartésienne du plan (Q) passant par B et parallèle à (P).
Voir la solution
1) a)AB(1;2;3) : (AB):⎩⎨⎧x=1+ty=−1+2tz=3t(t∈R).
b)AB(1;2;3) est égal au vecteur normal n(1;2;3) de (P) : (AB)⊥(P).
c)1+t+2(−1+2t)+9t−27=0⟺14t−28=0⟺t=2 : le point d’intersection est (3;3;6).
2)AC(1;1;−1) et AC⋅n=1+2−3=0 : (AC) est parallèle à (P) (et même strictement, car A∈/(P) : 1−2+0−27=0).
3)(Q):x+2y+3z+d=0 avec B : 2+2+9+d=0, d=−13. (Q):x+2y+3z−13=0.
Exercice 3 — Sphère et plans Moyen★★★☆☆
On considère le plan (P) d’équation x+2y−2z+4=0 et l’ensemble (S) des points M(x;y;z) tels que x2+y2+z2−2x+4y−6z+5=0.
Montrer que (S) est une sphère dont on déterminera le centre Ω et le rayon R.
Montrer que le plan (P) coupe la sphère (S) suivant un cercle (C) dont on déterminera le centre H et le rayon r.
Déterminer une équation cartésienne de chacun des deux plans tangents à (S) et parallèles à (P).
On considère le plan (Q) d’équation 2x+y+2z+3=0. Vérifier que (Q) est tangent à (S), puis déterminer le point de contact.
a) Vérifier que (P)⊥(Q).
b) Donner une représentation paramétrique de la droite (Δ), intersection de (P) et de (Q).
a) Vérifier que le point A(1;1;3) appartient à la sphère (S).
b) Déterminer une équation cartésienne du plan (Q′) tangent à la sphère (S) au point A.
Voir la solution
1)(x−1)2+(y+2)2+(z−3)2=1+4+9−5=9 : (S) est la sphère de centre Ω(1;−2;3) et de rayon R=3.
2)d(Ω;(P))=1+4+4∣1−4−6+4∣=35<3 : (P) coupe (S) suivant un cercle. Son centre H est le projeté orthogonal de Ω sur (P) : H(1+t;−2+2t;3−2t) avec 9t−5=0, t=95, soit H(914;−98;917). Rayon : r=9−925=3214.
3) Un plan parallèle à (P) a une équation x+2y−2z+d=0 ; il est tangent à (S) si et seulement si 3∣1−4−6+d∣=3, soit ∣d−9∣=9, soit d=0 ou d=18. Les deux plans sont x+2y−2z=0 et x+2y−2z+18=0.
4)d(Ω;(Q))=4+1+4∣2−2+6+3∣=3=R : (Q) est tangent à (S). Le point de contact est Ω+tn′ avec n′(2;1;2) : 2(1+2t)+(−2+t)+2(3+2t)+3=9t+9=0, t=−1. Point de contact : (−1;−3;1).
5) a)n(1;2;−2)⋅n′(2;1;2)=2+2−4=0 : (P)⊥(Q).
b)(Δ) est dirigée par n∧n′=(4+2)+(−4−2)+(1−4)k=6−6−3k, donc par w(2;−2;−1). Pour z=0 : x+2y=−4 et 2x+y=−3, d’où x=−32, y=−35.
(Δ):⎩⎨⎧x=−32+2ty=−35−2tz=−t(t∈R).
6) a)(1−1)2+(1+2)2+(3−3)2=9 : A∈(S).
b)(Q′) passe par A et a pour vecteur normal ΩA(0;3;0) : 3(y−1)=0, soit (Q′):y−1=0.
Exercice 4 — Sphère et droites Moyen★★★☆☆
On considère la sphère (S) de centre Ω(1;0;−1) et de rayon R=3. Donner une équation cartésienne de (S).
On considère les droites (D1), (D2) et (D3) de représentations paramétriques respectives
⎩⎨⎧x=2+ty=1z=t⎩⎨⎧x=1+ty=2z=−1⎩⎨⎧x=2+ty=1−tz=0(t∈R).
Calculer les distances d(Ω;(D1)), d(Ω;(D2)) et d(Ω;(D3)), puis étudier les positions relatives de (S) et des droites (D1), (D2) et (D3).
Voir la solution
1)(S):(x−1)2+y2+(z+1)2=3, soit x2+y2+z2−2x+2z−1=0.
2) On utilise d(Ω;(D))=∥u∥∥ΩM∧u∥, où M est le point de paramètre 0 et u un vecteur directeur.
(D1) : M1(2;1;0), u1(1;0;1), ΩM1(1;1;1), ΩM1∧u1=(1;0;−1) : d1=22=1<3 : (D1) coupe (S) en deux points.
(D3) : M3(2;1;0), u3(1;−1;0), ΩM3∧u3=(1;1;−2) : d3=26=3=R : (D3) est tangente à (S) (au point M3, puisque ΩM3=3).
Exercice 5 — Produit vectoriel, plan et sphère Moyen★★★☆☆
On considère les points A(1;0;2), B(2;1;0) et C(0;2;1).
a) Montrer que AB∧AC=3+3+3k.
b) En déduire que x+y+z−3=0 est une équation cartésienne du plan (ABC).
On considère la sphère (S) d’équation x2+y2+z2−6x−4y−2z+5=0. Montrer que le centre de (S) est le point Ω(3;2;1) et que son rayon est R=3.
a) Vérifier que le système x=3+t, y=2+t, z=1+t (t∈R) est une représentation paramétrique de la droite (D) passant par Ω et orthogonale au plan (ABC).
b) Déterminer les coordonnées du point H, intersection de la droite (D) et du plan (ABC).
Vérifier que d(Ω;(ABC))=3, puis montrer que le plan (ABC) coupe la sphère (S) suivant un cercle dont on déterminera le centre et le rayon.
Voir la solution
1) a)AB(1;1;−2) et AC(−1;2;−1) : AB∧AC=(−1+4)+(2+1)+(2+1)k=3+3+3k.
b) Ce vecteur non nul est normal à (ABC), donc aussi n(1;1;1) : x+y+z+d=0 avec A : d=−3.
2)(x−3)2+(y−2)2+(z−1)2=9+4+1−5=9 : centre Ω(3;2;1), rayon R=3.
3) a) Le point de paramètre 0 est Ω et le vecteur directeur (1;1;1) est normal à (ABC).
b)3+t+2+t+1+t−3=0⟺t=−1 : H(2;1;0).
4)d(Ω;(ABC))=3∣3+2+1−3∣=3<3. Le plan (ABC) coupe (S) suivant le cercle de centre H(2;1;0) (projeté orthogonal de Ω) et de rayon r=9−3=6.
Exercice 6 — Sphère, plan et droite Moyen★★★☆☆
On considère la sphère (S) d’équation x2+y2+z2−2x−4y+2z−3=0 et le plan (P) d’équation x+y+z−5=0.
a) Montrer que le centre de (S) est le point Ω(1;2;−1) et que son rayon est R=3.
b) Calculer d(Ω;(P)), puis en déduire que le plan (P) coupe la sphère (S) suivant un cercle (C).
c) Déterminer le centre et le rayon du cercle (C).
On considère la droite (D) passant par le point A(2;0;1) et orthogonale au plan (P), et le vecteur u(1;1;1).
a) Montrer que u dirige (D) et que ΩA∧u=−4++3k.
b) En déduire d(Ω;(D)), puis montrer que la droite (D) coupe la sphère (S) en deux points.
c) Déterminer les coordonnées de ces deux points d’intersection.
b)d(Ω;(P))=3∣1+2−1−5∣=3<3 : (P) coupe (S) suivant un cercle (C).
c) Centre : H(1+t;2+t;−1+t) avec 3t−3=0, t=1 : H(2;3;0). Rayon : 9−3=6.
2) a)(D)⊥(P) est dirigée par le vecteur normal (1;1;1)=u. ΩA(1;−2;2) et ΩA∧u=(−2−2)+(2−1)+(1+2)k=−4++3k.
b)d(Ω;(D))=316+1+9=326<3 (car 326<9) : (D) coupe (S) en deux points.
c)(D):x=2+t, y=t, z=1+t. En reportant : (1+t)2+(t−2)2+(2+t)2=9⟺3t2+2t=0⟺t=0 ou t=−32. Les points sont A(2;0;1) et (34;−32;31).
Exercice 7 — Plans sécants et sphère Moyen★★★☆☆
On considère les points A(1;0;1), B(2;−1;3), C(0;2;2), I(1;1;1), J(3;1;1) et K(1;3;1).
a) Calculer le produit vectoriel AB∧AC.
b) Déterminer une équation cartésienne du plan (ABC).
On considère les plans (Q) et (Q′) d’équations respectives x+y−2z+1=0 et x−y+z=0.
a) Montrer que (Q) et (Q′) sont sécants.
b) Donner une représentation paramétrique de leur droite d’intersection (Δ).
Écrire une équation cartésienne de la sphère (S) de centre I et de rayon 2.
Déterminer l’intersection de la sphère (S) et de la droite (JK).
b)−5x−3y+z+d=0 avec A : −5+1+d=0, d=4. (ABC):5x+3y−z−4=0.
2) a) Les vecteurs normaux (1;1;−2) et (1;−1;1) ne sont pas colinéaires : les plans sont sécants.
b) Direction : (1;1;−2)∧(1;−1;1)=(1−2)+(−2−1)+(−1−1)k=(−1;−3;−2), donc (1;3;2). Le point (0;1;1) appartient aux deux plans. (Δ):x=t, y=1+3t, z=1+2t(t∈R).
3)(S):(x−1)2+(y−1)2+(z−1)2=4.
4)JK(−2;2;0) : (JK):x=3−2s, y=1+2s, z=1. En reportant : (2−2s)2+(2s)2=4⟺8s2−8s=0⟺s=0 ou s=1. Donc (S)∩(JK)={J;K}.
Exercice 8 — Plan, distance et plan médiateur Moyen★★★☆☆
On considère les points A(1;2;0) et B(2;0;1), et le vecteur n=2−−4k.
Montrer que les points O, A et B ne sont pas alignés.
Montrer que le vecteur n est orthogonal aux vecteurs OA et OB.
En déduire une équation cartésienne du plan (OAB).
On considère le plan (P) d’équation x+2y+2z−5=0.
a) Donner une représentation paramétrique de la droite (Δ) passant par A et perpendiculaire à (P).
b) Déterminer les points M de (Δ) tels que d(M;(P))=1.
a) Donner une équation cartésienne du plan médiateur (Q) du segment [AB].
b) Montrer que les plans (Q) et (P) sont sécants.
Voir la solution
1)OA(1;2;0) et OB(2;0;1) ne sont pas colinéaires (OA∧OB=(2;−1;−4)=0).
2)n⋅OA=2−2+0=0 et n⋅OB=4−0−4=0.
3)(OAB):2x−y−4z=0.
4) a)(Δ):x=1+t, y=2+2t, z=2t(t∈R).
b)d(M;(P))=3∣1+t+4+4t+4t−5∣=3∣9t∣=3∣t∣=1⟺t=31 ou t=−31. Les points sont (34;38;32) et (32;34;−32).
5) a)(Q) passe par le milieu (23;1;21) de [AB] et a pour vecteur normal AB(1;−2;1) : x−2y+z=0.
b)(1;−2;1) et (1;2;2) ne sont pas colinéaires : (Q) et (P) sont sécants.
Exercice 9 — Distances et sphère tangente Difficile★★★★☆
On considère les points A(1;0;1), B(2;1;0), C(0;1;1) et I(2;1;3), et le plan (P) d’équation x+y−z=0.
Calculer AB∧AC, puis en déduire que les points A, B et C ne sont pas alignés.
Montrer que x+y+2z−3=0 est une équation cartésienne du plan (ABC).
Vérifier que les plans (P) et (ABC) sont perpendiculaires.
Donner une représentation paramétrique de la droite (D), intersection des plans (P) et (ABC).
On considère un point M de (D). Déterminer M pour que la distance IM soit minimale, puis en déduire d(I;(D)).
Calculer d(I;(ABC)).
On considère l’ensemble (S) des points M(x;y;z) tels que x2+y2+z2−4x−2y−6z+8=0.
a) Montrer que (S) est une sphère de centre I, tangente au plan (ABC).
b) Déterminer une équation cartésienne du plan tangent à (S), parallèle à (ABC) et distinct de (ABC).
2)n(1;1;2) normal : x+y+2z+d=0 avec A : d=−3. (On vérifie B : 2+1+0=3 et C : 0+1+2=3.)
3)(1;1;2)⋅(1;1;−1)=1+1−2=0.
4) Direction : (1;1;2)∧(1;1;−1)=(−1−2)+(2+1)+(1−1)k=(−3;3;0), donc (1;−1;0). Le point C(0;1;1) appartient aux deux plans. (D):x=t, y=1−t, z=1(t∈R).
5)IM2=(t−2)2+t2+4=2t2−4t+8=2(t−1)2+6, minimal pour t=1 : M(1;0;1)=A, et d(I;(D))=6.
6)d(I;(ABC))=6∣2+1+6−3∣=66=6.
7) a)(x−2)2+(y−1)2+(z−3)2=4+1+9−8=6 : sphère de centre I et de rayon 6=d(I;(ABC)), donc tangente à (ABC).
b)x+y+2z+d=0 avec 6∣9+d∣=6, soit d=−3 (plan (ABC)) ou d=−15 : le plan cherché est x+y+2z−15=0.
Exercice 10 — Synthèse : famille de sphères Difficile★★★★★
On considère les points A(1;1;0), B(0;2;1) et C(2;0;1), et la sphère (S) d’équation x2+y2+z2−2x−4y−2z+2=0.
a) Montrer que AB∧AC=2+2, puis en déduire l’aire du triangle ABC.
b) Déterminer une équation cartésienne du plan (ABC).
Déterminer l’intersection de la sphère (S) et du plan (ABC).
Calculer la distance d(B;(AC)).
On considère le plan (P) d’équation x−z−1=0.
a) Montrer que les plans (P) et (ABC) sont sécants suivant une droite (D) dont on déterminera un vecteur directeur.
b) Montrer que le point C appartient à (P) et à (ABC).
c) En déduire une représentation paramétrique de la droite (D).
On considère un réel m et l’ensemble (Sm) des points M(x;y;z) tels que x2+y2+z2−2mx−2my−2z+m2=0.
a) Montrer que (Sm) est une sphère de centre Ωm(m;m;1) et de rayon Rm=m2+1.
b) Déterminer l’ensemble décrit par le point Ωm lorsque m décrit R.
c) Discuter, selon les valeurs de m, la position relative de (Sm) et du plan (P).
b)n(1;1;0) : x+y+d=0 avec A : d=−2. (ABC):x+y−2=0.
2)(S) : (x−1)2+(y−2)2+(z−1)2=4, centre Ω(1;2;1), R=2. d(Ω;(ABC))=2∣1+2−2∣=22<2 : l’intersection est le cercle de centre H(21;23;1) (point Ω+t(1;1;0) avec 2t+1=0) et de rayon 4−21=214.
3)d(B;(AC))=∥AC∥∥AB∧AC∥=322=326.
4) a) Les vecteurs normaux (1;0;−1) et (1;1;0) ne sont pas colinéaires : les plans sont sécants suivant une droite (D) dirigée par (1;0;−1)∧(1;1;0)=(0+1)+(−1−0)+(1−0)k=(1;−1;1).
b)2−1−1=0 et 2+0−2=0.
c)(D):x=2+t, y=−t, z=1+t(t∈R).
5) a)x2−2mx+y2−2my+z2−2z+m2=0⟺(x−m)2+(y−m)2+(z−1)2=m2+1, et m2+1>0 : (Sm) est la sphère de centre Ωm(m;m;1) et de rayon Rm=m2+1.
b)Ωm(m;m;1) décrit la droite passant par (0;0;1) et dirigée par (1;1;0).
c)dm=d(Ωm;(P))=2∣m−1−1∣=2∣m−2∣. Les deux nombres étant positifs, on compare leurs carrés :
dm2−Rm2=2(m−2)2−(m2+1)=2−m2−4m+2.
Le trinôme −m2−4m+2 a pour racines −2−6 et −2+6 et est positif entre elles.
Si m∈]−2−6;−2+6[ : dm>Rm, (P)∩(Sm)=∅.
Si m=−2−6 ou m=−2+6 : dm=Rm, (P) est tangent à (Sm).
Si m<−2−6 ou m>−2+6 : dm<Rm, (P) coupe (Sm) suivant un cercle.